
- index
- >Projets
- >Projets actuels
- >ECHO-khiES
Projet de Recherche ECHO-χES
Exploration et Cartographie d'Haute précision pour l'Observation des chiroptères en Espaces Souterrains
Équipes : Systèmes Dynamiques et Optimisation
Labellisation : aucune
Durée : de 09/2026 à 09/2028
Financement : Région Pays de la Loire et UA (financement PULSAR)
Personnels impliqués du LARIS : Rafael Accácio NOGUEIRA
Résumé grand public
Nous sommes en 2065... Les industries Weyland, grande corporation d'exploration spatiale, développent le «spectagraph», un appareil doté de faisceaux laser à courte longueur d'onde qui survole une aire, crée des cartes 3D avec une précision nanométrique et fournit des informations sur l'environnement comme la présence de toxines ou ... de nouvelles formes de vies.
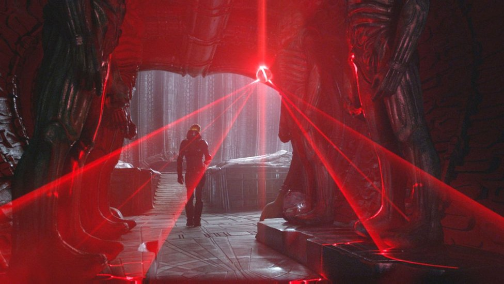
Image du film Prometheus de Ridley Scott (2012) illustrant le «spectagraph», appareil utilisé pour faire la cartographie des cavernes extraterrestres et compter les formes de vies trouvées. Droits: 20th Century Studios.
Bien que nous ne sommes pas en 2065, ni dans un film de science-fiction, un appareil comme le «spectagraph» pourrait nous être très utile.
Sur notre propre planète (voire dans notre propre région !) il existe divers endroits où l'accès est très difficile pour l'homme.
C’est notamment le cas de certaines cavernes et grottes qui n’abritent pas des aliens inconnus, mais des espèces connues qui sont aujourd'hui en danger et qui doivent être soigneusement observées et protégées.
En région Pays de la Loire, il existe différentes espèces de chauves-souris (appelées chiroptères dans le langage scientifique) qui se réfugient dans différentes cavités souterraines, telles que des grottes, des cavernes et des caves.
L'objectif principal de ce projet est de cartographier quelques cavités de la région où ces animaux établissent leur gîte et de compter les individus présents, pour vérifier l'impacte des actions de préservation à dans l'augmentation du nombre d’individus.
Ces cartes pourront aider divers experts à mieux identifier le comportement de ces animaux, mais pourra également faciliter la navigation dans ces endroits.
En robotique mobile, le problème de localisation et de cartographie d'un environnement s'appelle SLAM (du anglais Simultaneous Localization and Mapping), et il est l'objet scientifique d'étude de ce projet.
L'exploration des cavités souterraines présente quelques défis pratiques et technologiques:
- En premier lieu, la navigation dans les lieux de l’étude est difficile et nécessite parfois des compétences d’escalade.
- Le deuxième défi résulte du manque de contact avec l'extérieur, qui empêche l’utilisation des GNSS (localisation par satellite). Il sera donc nécessaire d’utiliser d'autres moyens pour se repérer, et de déterminer quels capteurs devront être utilisés pour avoir une résolution suffisante, à la fois pour se repérer et mais aussi pour réaliser la carte de l'environnement.
L'objet d'étude scientifique proprement dit du projet est la localisation et cartographie simultanées (SLAM) garanties multi-agent des cavités sans capteurs absolus comme le GNSS.
Un résultat intermédiaire/final des algorithmes de SLAM est la carte de l'environnement.
Une attention particulière sera portée aux bruits générés par nos mouvements et au choix des appareils utilisés (des appareils comme le sonar ou les hélices des robots volants pourraient nuire aux espèces étudiées).
Pour cette raison, toutes les phases du projet seront accompagnées par des associations des protection des animaux qui nous aideront à identifier les limites de nos méthodes, afin de développer des robots capables de mieux aider à la protection des nos amies chauves-souris.
